

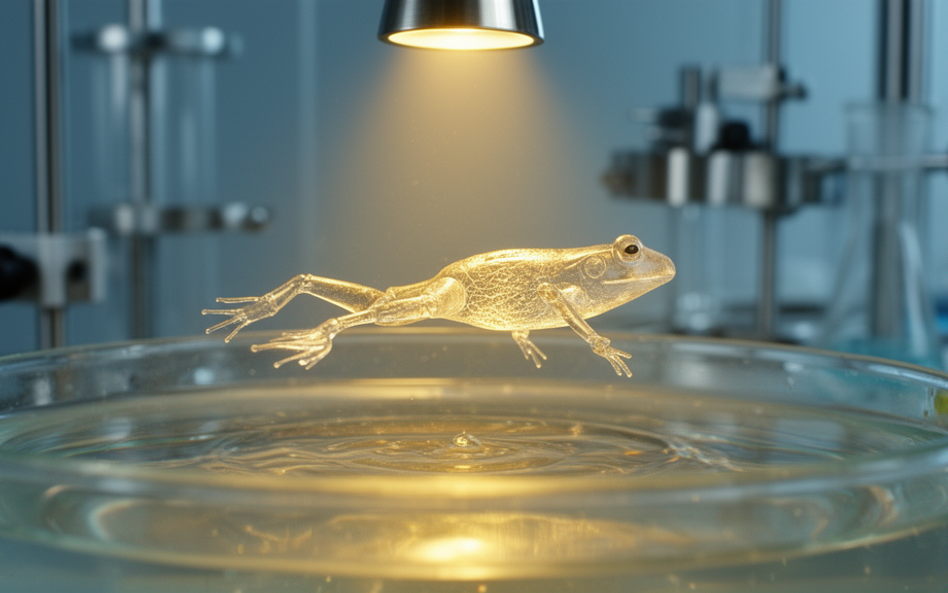
Na łamach czasopisma „Advanced Materials Technologies” naukowcy z duńskiego Uniwersytetu w Aarhus ze współpracownikami z Uniwersytetu Luksemburskiego przedstawili nietypowego robota. Mała maszyna nie ma silnika, baterii ani przewodów i powstała głównie w trójwymiarowej drukarce.
Syntetyczna żaba wydrukowana w 3D. „Materiał przypomina gęsty syrop”
Robot wygląda jak żaba i potrafi pływać po powierzchni wody. Co prawda robi to wolno, bo z prędkością zaledwie czterech centymetrów na minutę, ale w tym przypadku najważniejsza jest nie prędkość, lecz sposób poruszania się urządzenia. Syntetyczna żaba wykorzystuje sześć sztucznych mięśni, które poruszają jej nogami. W ten sposób może wyrzucać wodę do tyłu i przemieszczać się do przodu. Mięśnie są wykonane z ciekłokrystalicznych elastomerów, które kurczą się pod wpływem ciepła, a gdy stygną, powracają do pierwotnego kształtu.
Badacze dodali do nich cząsteczki związku pochłaniającego bliską podczerwień i przekształcającego ją właśnie w ciepło. Dzięki temu sztuczne mięśnie można aktywować za pomocą lampy emitującej podczerwień. „Dużym wyzwaniem było spowodowanie, by wszystkie sześć mięśni ze sobą współpracowały. Jeśli nie kurczą się w skoordynowany sposób, żaba nie płynie do przodu, lecz może obracać się w kółko” – wyjaśnia kierująca badaniami prof. Brigitte Städler z Wydziału Chemii Uniwersytetu w Aarhus.
Czytaj więcej

Maleńkie, wydrukowane w technologii 3D skafandry nurkowe pozwalają karaluchom poruszać się pod wodą nawet przez trzy godziny bez żadnych negatywnyc...
Badacze przypominają, że konstruowano już miękkie roboty zdolne do poruszania się bez przewodów. Nowość polega jednak na dopracowaniu składu ciekłokrystalicznych elastomerów oraz sprawdzaniu, jak wpływa on na ich przydatność do druku 3D, reakcję na ogrzewanie i ostatecznie na ruch robotów. „W tradycyjnej drukarce 3D zazwyczaj topi się wykonany z tworzywa sztucznego filament. Tymczasem nasz materiał przypomina bardzo gęsty syrop lub lukier wyciskany z cukierniczego rękawa podczas dekorowania tortu. Po prostu wykorzystujemy drukarkę, aby precyzyjnie umieścić materiał tam, gdzie chcemy” – tłumaczy autorka robota Cecilie Ryberg.
Zastosowanie miękkich robotów. Od zabawy do akcji ratunkowych
Naukowczyni stworzyła także innego pływającego robota, który kształtem przypomina wieloryba i porusza się dzięki pojedynczemu mięśniowi zasilającemu falujący ogon. Zdaniem ekspertów wyniki tych eksperymentów mają szersze znaczenie dla robotyki. Dostarczają bowiem innym naukowcom wskazówek odnośnie do doboru materiałów do produkcji sztucznych mięśni.
Korpusy obu robotów wykonano z miękkiego silikonu, który wydrukowano razem ze sztucznymi mięśniami. Naukowcy opracowali także chemiczną metodę łączenia obu materiałów. Jak tłumaczą, ma to kluczowe znaczenie, ponieważ nawet najlepszy sztuczny mięsień okaże się nieprzydatny, jeśli jego ruch nie zostanie odpowiednio przeniesiony na pozostałe części konstrukcji. Dodają, że potrzebne będzie jeszcze m.in. dopracowanie zasilania niezależnego od zewnętrznego źródła światła.
Czytaj więcej

Konstruktorzy z RunRobotics pokazali pierwszego na świecie hybrydowego robota – połączenie kołowego podwozia z humanoidalnym tułowiem. Maszyna ma o...
W przyszłości podobne miękkie roboty mogłyby znaleźć liczne zastosowania, na przykład w monitorowaniu środowiska czy akcjach poszukiwawczo-ratowniczych, docierając do miejsc trudno dostępnych dla tradycyjnych maszyn o sztywnej konstrukcji. Wcześniej można im jednak powierzyć o wiele prostsze zadania. „Łatwo mogę sobie wyobrazić, że zanim zaczniemy wykorzystywać je w akcjach ratunkowych, tego typu roboty znajdą zastosowanie jako zabawki. Myślę, że ludzie mieliby sporo frajdy, bawiąc się taką żabą za pomocą odpowiedniego źródła światła” – mówi Cecilie Ryberg.
Marek Matacz (PAP)
mat/ zan/


